Multimediální přehrávač mpv byl vydán ve verzi 0.42.0. Jde o větší balík změn po bezmála roce. Mimo jiné se lépe integruje s Waylandem nebo rozšiřuje podporu DVD/Blu-ray, např. umožňuje přehrávat rovnou obrazy médií (soubory iso).
Desktopové prostředí LXQt (Lightweight Qt Desktop Environment, Wikipedie) vzniklé sloučením projektů Razor-qt a LXDE bylo vydáno ve verzi 2.5.0. Přehled novinek v poznámkách k vydání.
Byla vydána (𝕏) nová verze 8.0 LTS open source monitorovacího systému Zabbix (Wikipedie). Přehled novinek v oznámení na webu, v poznámkách k vydání a v aktualizované dokumentaci.
Byla vydána verze R14.1.7 desktopového prostředí Trinity Desktop Environment (TDE, fork KDE 3.5, Wikipedie). Přehled novinek v poznámkách k vydání, podrobnosti v seznamu změn.
Bazzite (Wikipedie), tj. linuxová distribuce vycházející z Fedora Linuxu a optimalizována pro hraní počítačových her, byla vydána ve verzi 45. S Open Gaming Collective (OGC) jádrem a novým Easy Anti-Cheatem pro Linux (EAC Linux v2).
MikroTik zveřejnil vlastní bezpečnostní upozornění potvrzující, že zranitelnost linuxového jádra postihuje také RouterOS 7. Jde o use-after-free při zpracování IPv4 TCP spojení s IP options. Zranitelnost se týká provozu směřujícího na TCP službu samotného routeru, nikoli paketů, které router pouze přeposílá. Opraveno v long-term od 7.24.6, v stable od 7.25.1 a devel od 7.26beta5.
Ve správci balíčků APT, používaném v Debianu a odvozených distribucích, byla nalezena a opravena kritická zranitelnost CVE-2026-109518. Vzdálený útočník může obejít ověření stažených balíčků pomocí přesměrování a dočasných chyb HTTP serveru.
Nejvyšší kontrolní úřad (NKÚ) vydal zprávu o finančním řízení prostředků EU v ČR (pdf). Dočíst se lze například, že přes 8 miliard korun na digitální vzdělávání nepřineslo naplnění žádného z prioritních cílů programu. Peněžní prostředky z fondů EU sice byly vynaloženy formálně v souladu s právními předpisy, avšak s minimálním nebo neprokazatelným dopadem na proklamované cíle ve vzdělávání. Na Metodickém portálu RVP.CZ bylo ke konci
… více »Emulátor terminálu kitty (Wikipedie, GitHub) byl vydán v nové verzi 0.50.
Vývojáři C-Kermit oznámili několik dlouhodobě přítomných zranitelností. Patří mezi ně buffer overflow v Telnet/FTP klientovi a command injection v Kermit serveru. Dotčené verze: C-Kermit 11.0.514 a starší. Fix: 11.1.515 [oss-security].
Na druhé příčce za DRC-Hubo jihokorejského týmu KAIST skončil humanoid Running Man od Institute of Human and Machine Cognition (IHMC) a bronz získal robot CHIMP týmu Tartan Rescue z univerzity Carnegie Mellon. Nutno podotknout, že všechny tři týmy si za své umístění odnesly nemalou finanční kompenzaci - Team KAIST získal 2 miliony dolarů, IHMC milion a tým Tartan Rescue půl milionu dolarů.
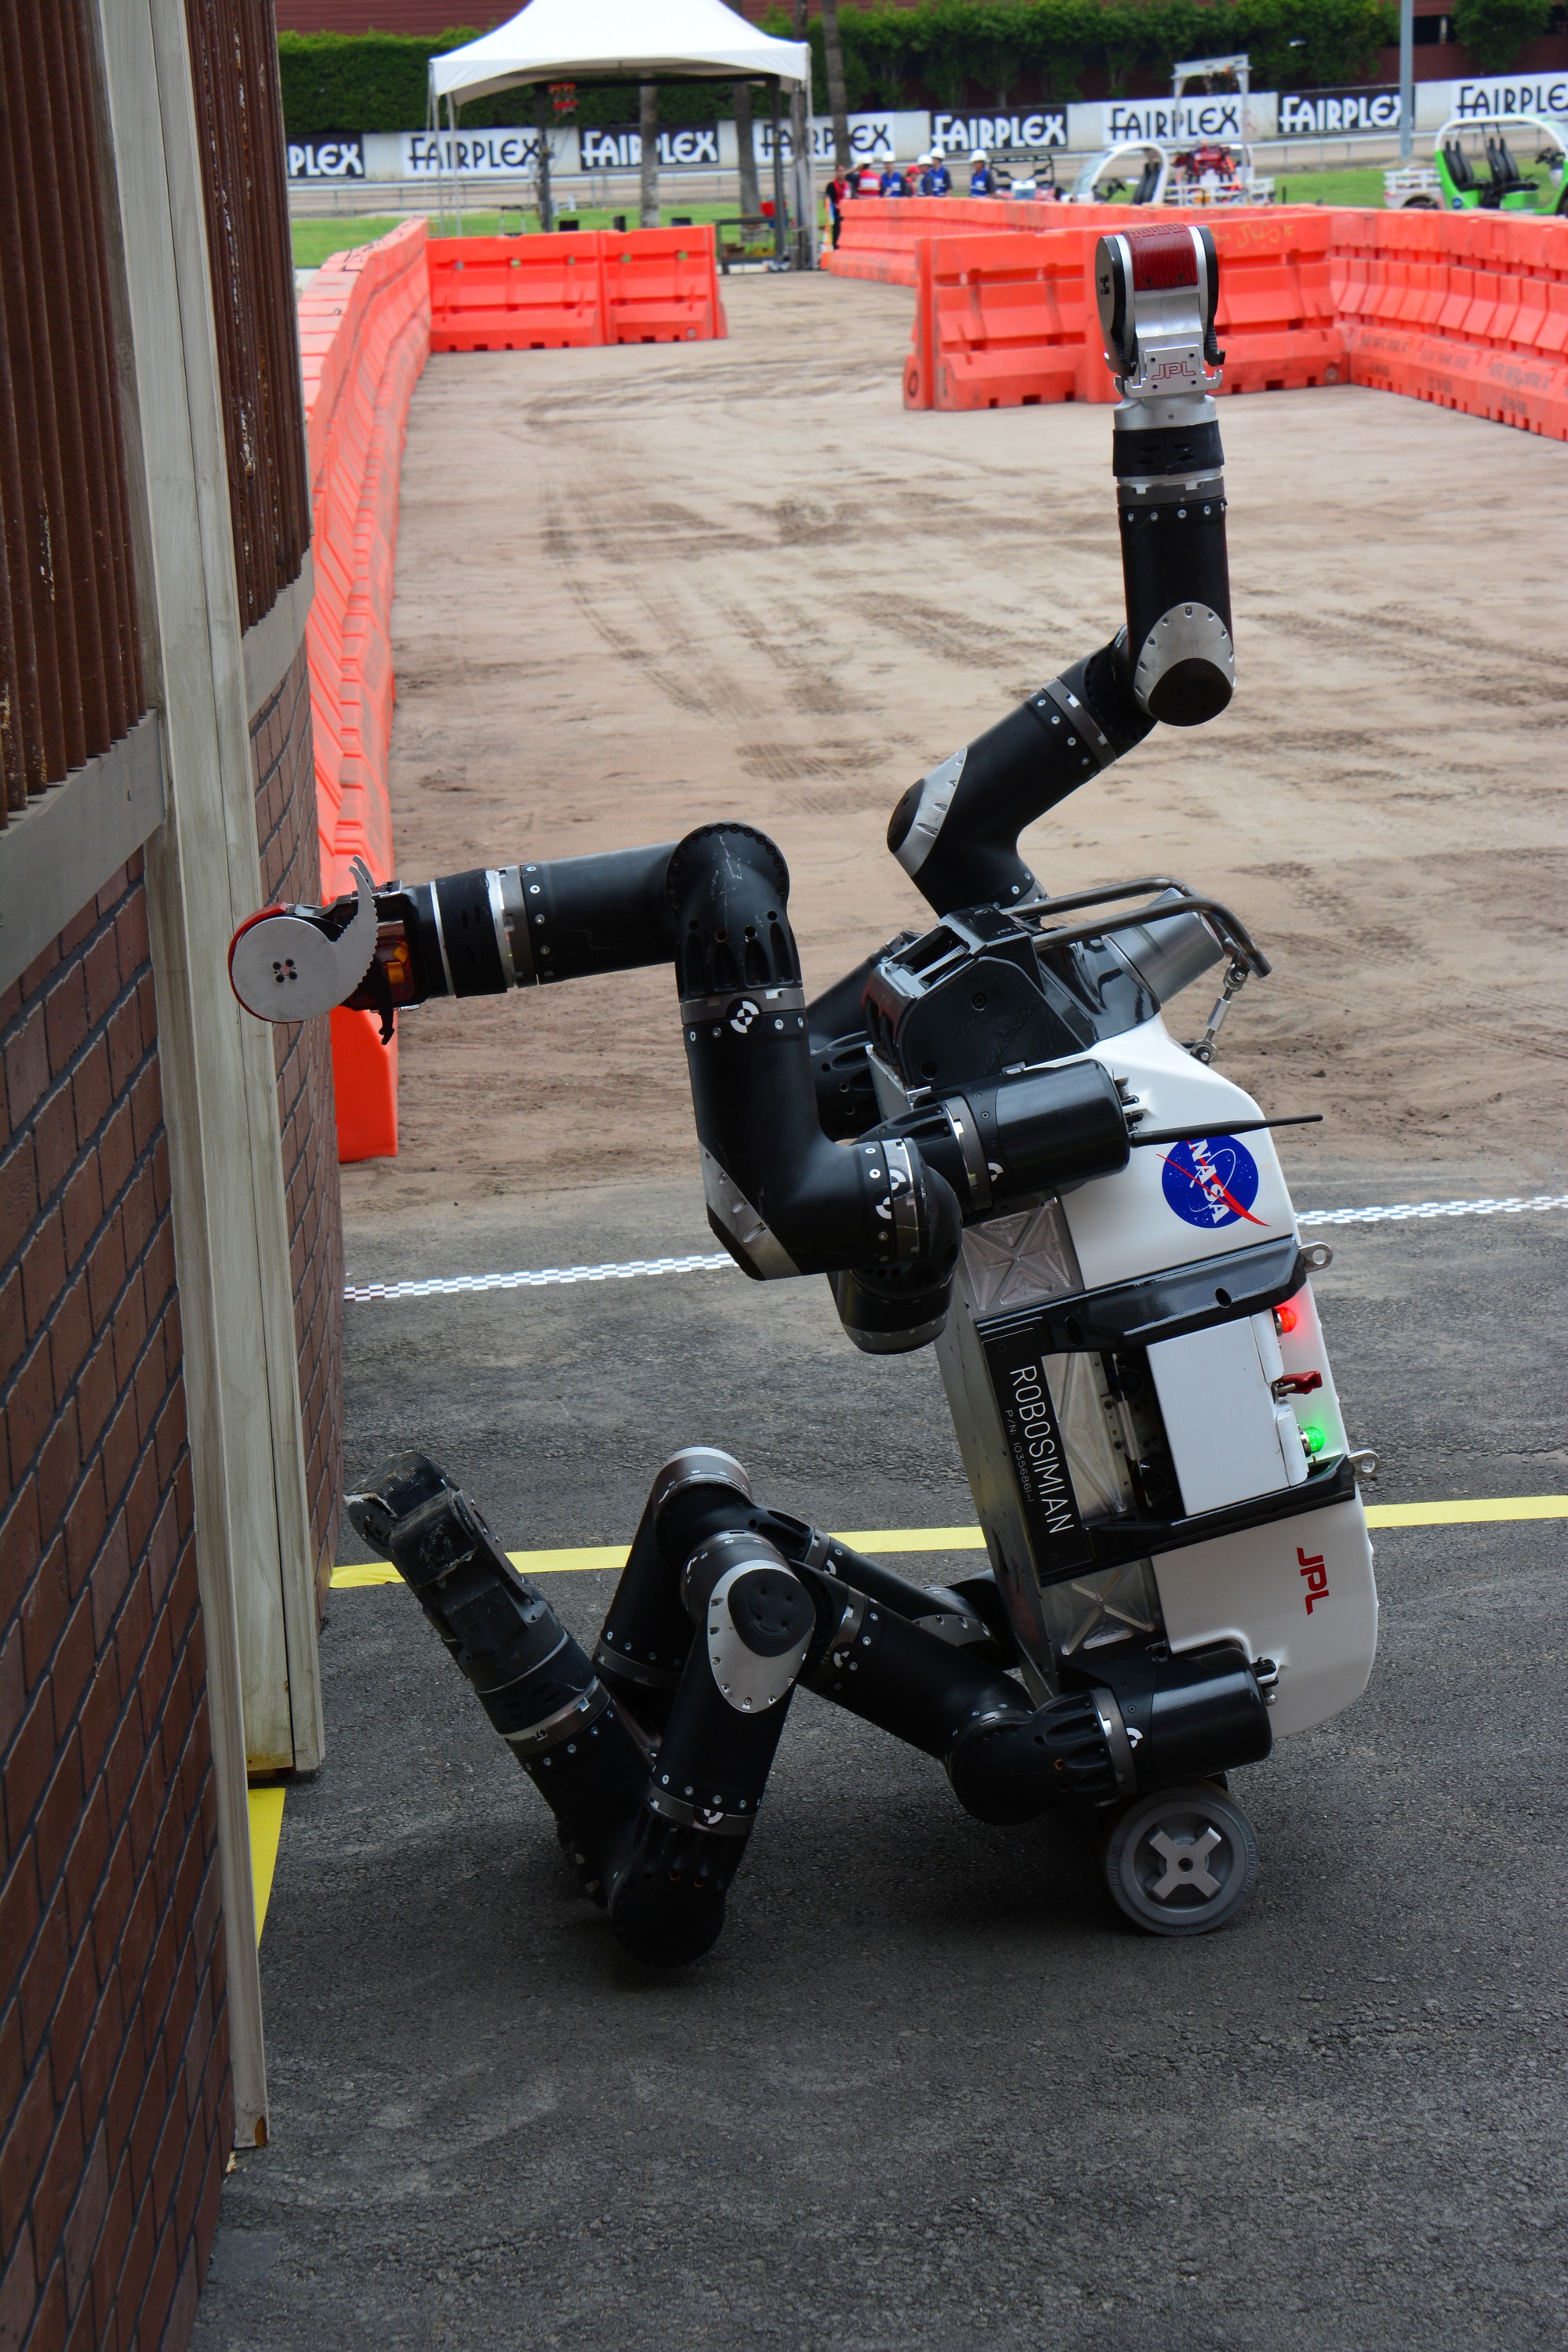
Na rozdíl od ostatních robotů, které se soutěže zúčastnily, se všichni tři vítězní roboti pohybují po dvou končetinách, i když DRC-Hubo a CHIMP fungují spíše jako roboti z filmu Transformers - namísto chůze po dvou se mohou pohybovat i po čtyřech nebo jezdit pomocí zabudovaných motorků. I díky této variabilitě DRC-Hubo zvládl splnit všech osm úkolů za pouhých 44 minut.
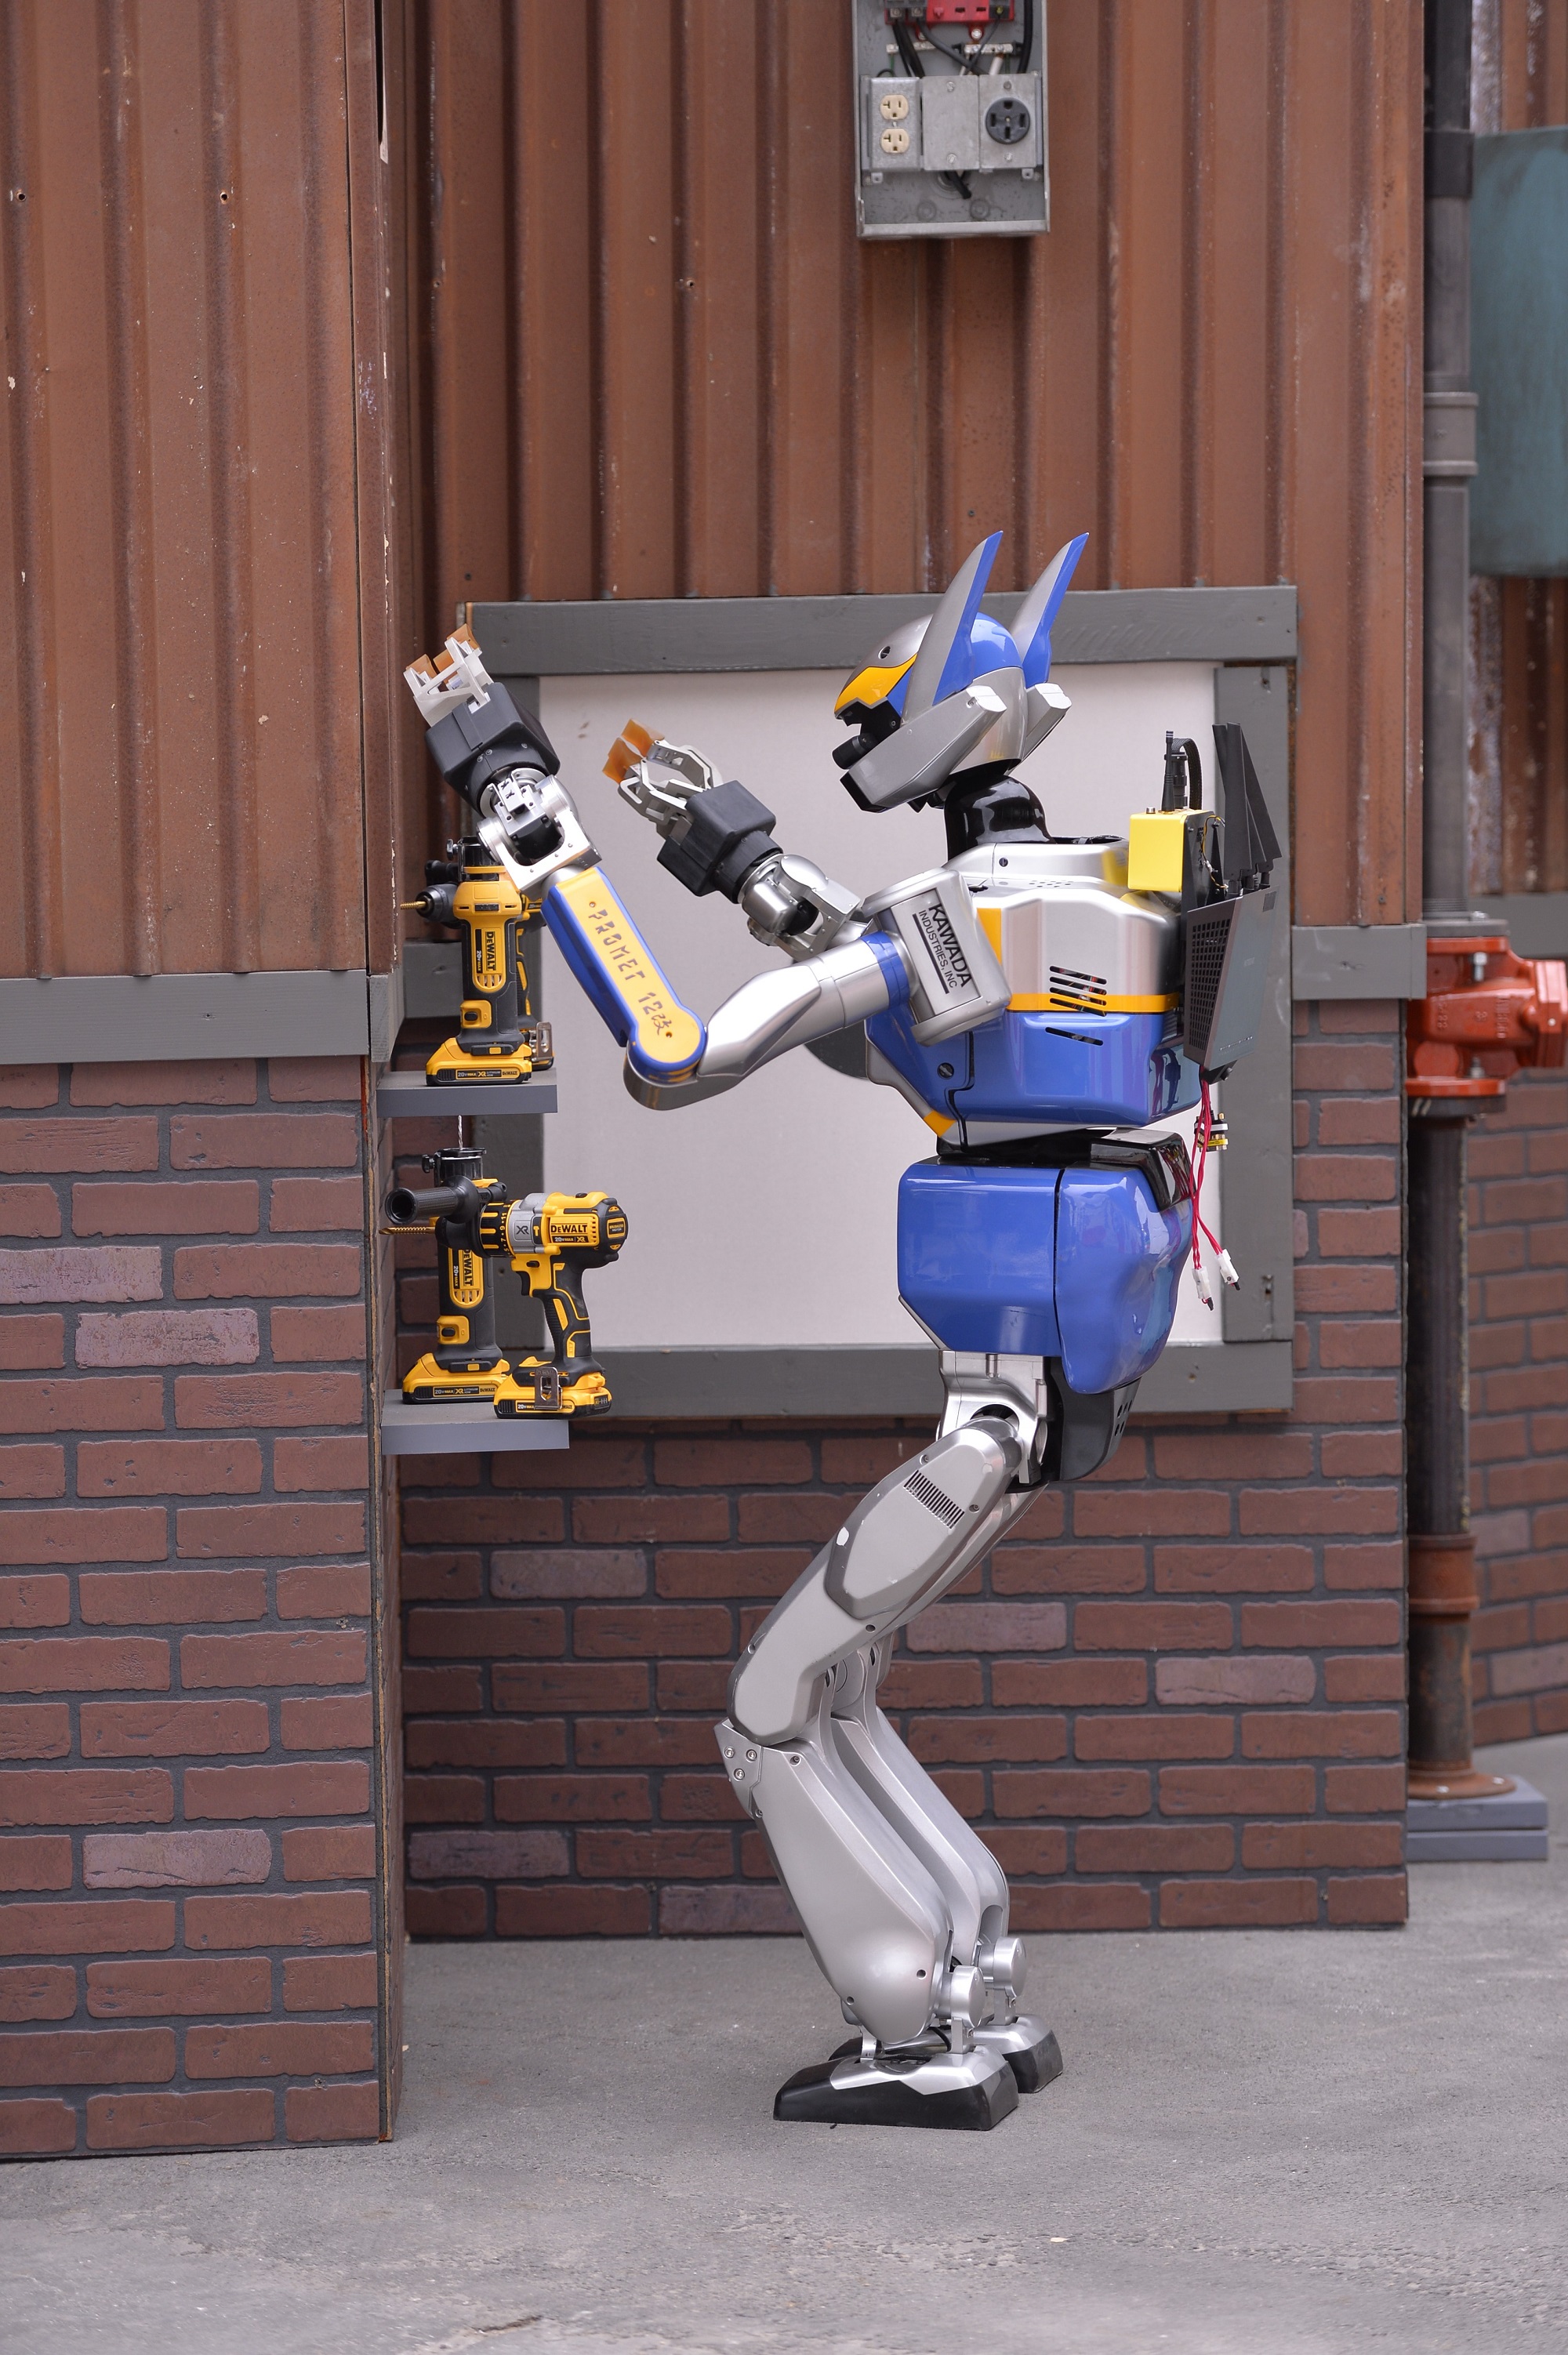
Úkoly, které museli roboti během soutěže zvládnout, jsou pro člověka velmi snadné, většina robotů však s nimi měla poměrně velké problémy. Robot musel například sednout do automobilu, sám s ním dojet na určité místo, vystoupit a otevřít dveře do budovy. Kromě toho museli roboti „ručně“ otevřít ventil nebo vyjít schody. Na počátku vedl CHIMP a v těsném závěsu za ním byl Running man. CHIMP však na úplném konci narazil do bariéry a Running man si „zlomil ruku“, takže zvítězil DRC-Hubo. Problémem většiny robotů bylo to, že při vysedání z automobilu spadli na zem nebo se jim nepodařilo otevřít dveře.
Možná se ptáte, kolik výroba takového robota stojí. Podle představitelů týmu KAIST se náklady na výrobu 80kilového DRC-Hubo pohybovaly mezi 500 000 - 1 milionem dolarů. Vývoj DCR-Hubo probíhal již od roku 2002 a vedl jej profesor působící v Korea Advanced Institute of Science and Technology (KAIST) Jun Ho Oh.
Jak již bylo uvedeno, na DRC-Hobo běží Xenomai Linux doplněný frameworkem PODO, který se stará o kontrolu nad pohybem robota. Robot má 33 motorů chlazených vzduchem a jeho torzo se otáčí o 180 stupňů, což se hodí třeba při zmíněném ježdění a dalších činnostech. Každá z paží robota unese až 150 kilogramů.
Soutěž DARPA vznikla po katastrofě v japonské Fukušimě a jejím cílem bylo urychlit vývoj v oblasti robotiky tak, aby bylo možné roboty nasadit v oblastech zasažených přírodními katastrofami vedle lidí. Soutěž se skládala z tří kol, které se odehrály během dvou let a byly odstupňovány podle obtížnosti. Podle pořadatelů je pravděpodobné, že na DARPA Robotics Challenge v budoucnu volně naváže jiná soutěž.
Jak na oficiálním webu DARPA uvedl její ředitel Arati Prabhakar, „i když DARPA Robotics Challenge končí, budoucnost, v níž budou roboti schopni pracovat v oblastech zasažených přírodními katastrofami vedle lidí, právě začíná.“
Nástroje: Tisk bez diskuse
Tiskni
Sdílej:


 AbcLinuxu.cz
 ITBiz.cz
 HDmag.cz
 AbcPráce.cz
