Stát Kalifornie zažaloval výrobce 3D tiskových filamentů Polymaker. Vrchní soud San Diego County tvrdí, že firma propagací svých výrobků mezi příznivci 3D tištěných zbraní podporovala výrobu takzvaných 'ghost guns' (DIY zbraní) a že její PLA filament pro 3D tiskárny lze za těchto okolností považovat za součást určenou k výrobě střelné zbraně. Žaloba požaduje mimo jiné finanční sankce a soudní zákaz činnosti, Polymaker se hájí tím, že filament je běžný a sám o sobě legální produkt. Celý text žaloby (PDF na Google Drive).
V červnu byla představena aplikace Myna pro převod řeči na text v prostředí desktopu Ubuntu. Včera byla Myna zpřístupněna širší komunitě Ubuntu formou technologické ukázky dostupné v Ubuntu 24.04 LTS, Ubuntu 26.04 LTS a Ubuntu 26.10 s GNOME na Waylandu.
Ubuntu 27.04 bude Tenacious T-Rex.
Byla vydána nová verze 2026.4.0 "Never-slop" svobodného softwaru ScummVM (Wikipedie) umožňujícího bezproblémový běh mnoha klasických adventur na zařízeních, pro které nebyly nikdy určeny. Přehled novinek v poznámkách k vydání a na GitHubu. ScummVM oslavil 25 let. Verze 0.0.1 vyšla 8. října 2001.
Kanadský vývojář Anthony Sistilli vytvořil ironický DIY projekt parodující kamerové systémy Flock, s cílem názorně demonstrovat rizika masového sledování jaké provozují tyto komerční ALPR systémy. Z levné IP kamery a vlastního ML softwaru (napsaného s pomocí SI circa za 20 minut, kód se mi bohužel nepodařilo dohledat) běžícího v laptopu sestavil jednoduchý systém, který detekuje výhradně policejní vozidla, zaznamenává jejich SPZ a
… více »Část údajů uživatelů internetového supermarketu Rohlík byla odcizena. Kyberútočníci napadli nástroj zákaznické podpory Rohlíku, odcizili tak jména, e-mailové adresy, v některých případech také telefonní čísla nebo přepisy komunikace mezi klienty a zákaznickou podporou. Rohlík incident nahlásil příslušným orgánům a přijal příslušné opatření, aby zamezil podobným případům v budoucnosti, uvedla firma.
Aplikace eDoklady fungovala v obou volebních dnech stabilně a prakticky bez front. Digitální a informační agentura (DIA) odhaduje, že se digitálním dokladem prokázalo více než 100.000 voličů. Aplikaci si před volbami či během nich aktualizovalo 247.517 uživatelů. Nových registrací bylo 19.431 a do aplikace se přihlásilo 357.879 lidí. Největší nápor přišel bezprostředně po otevření volebních místností mezi 14. a 16. hodinou, kdy si
… více »Začal semestr, začal i podzim a kromě hub rostou jako po dešti i veřejné dílny v Praze. Nedávno strahováci referovali o hackerspacu Bordel, nyní se otevřela dílna Dejvice Lab jen kousek od ČVUT. Na blížící Virtuální Bastlírně tak uslyšíte nejen report z návštěvy dílny HWLab, ale i řadu novinek, událostí a úsměvných momentů, které se za poslední měsíc ve světě techniky, ale i vědy udály. Připojte se tedy již v úterý 13.10. od 20:00 a zapojte se do
… více »Byl vydán LineageOS 24 (Mastodon). LineageOS (Wikipedie) je svobodný operační systém pro chytré telefony, tablety a set-top boxy založený na Androidu. Jedná se o nástupce CyanogenModu. LineageOS 24 je založený na Androidu 17.
Společnost Valve publikovala na svém GitLabu nákresy a schémata zapojení headsetu Steam Frame. Pro nekomerční účely.
Z minulého dílu víme, že pomocí knihovny libfreenect lze z Kinectu získat hloubková data. Ta lze zpracovat a získat trojrozměrný obraz prostoru nacházejícího se před Kinectem. Tím ale možnosti této knihovny končí. Dalo by se říct, že pomocí knihovny libfreenect lze vidět, ale už nelze zjistit, co se vlastně vidí. Rozhraní pro detekci přítomnosti osob ve snímaném prostoru, sledování jejich pohybů, rozpoznávání poloh jejich těl nebo dokonce jejich rukou je zatím otázkou daleké budoucnosti.
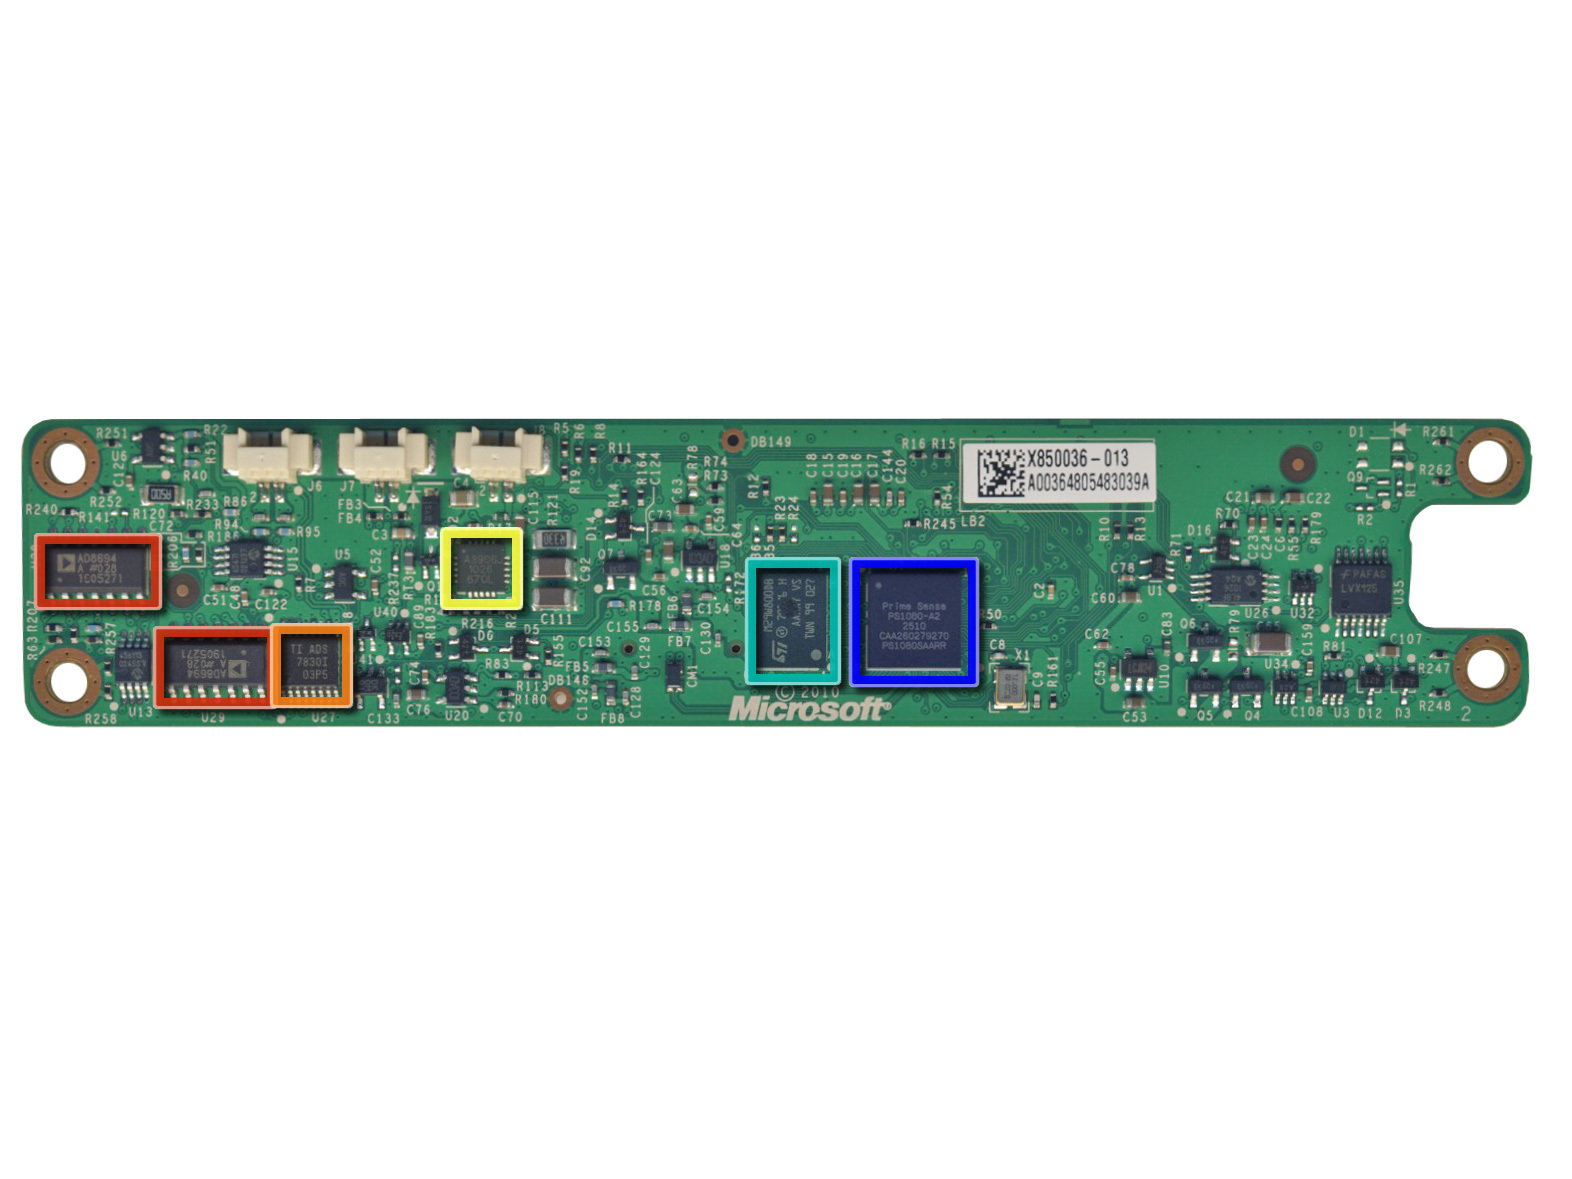
Jak již bylo zmíněno v prvním dílu, jádrem Kinectu je čip od společnosti PrimeSense (PrimeSense PS1080-A2 SoC (System on a Chip)).
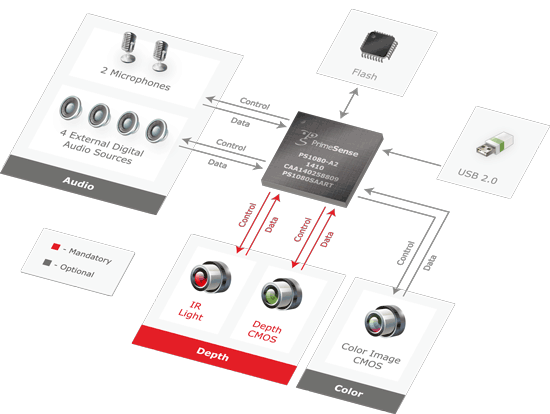
Tato společnost se těsně po vzniku knihovny libfreenect rozhodla uvolnit knihovnu vlastní. Založila neziskovou organizaci OpenNI (Open Natural Interaction) jejíž cílem je rozvíjet možnosti komunikace mezi uživatelem a počítačem pomocí přirozeného uživatelského rozhraní (Natural User Interface – NUI). Dalšími členy OpenNI jsou Willow Garage, Side-Kick, ASUS a AppSide.
OpenNI definuje jak rozhraní pro vývoj NUI aplikací, tak rozhraní k NUI snímacím zařízením. Definováno je rovněž rozhraní k možným binárním blobům, tj. k částem, ke kterým nejsou k dispozici zdrojové kódy. OpenNI jim říká middleware.
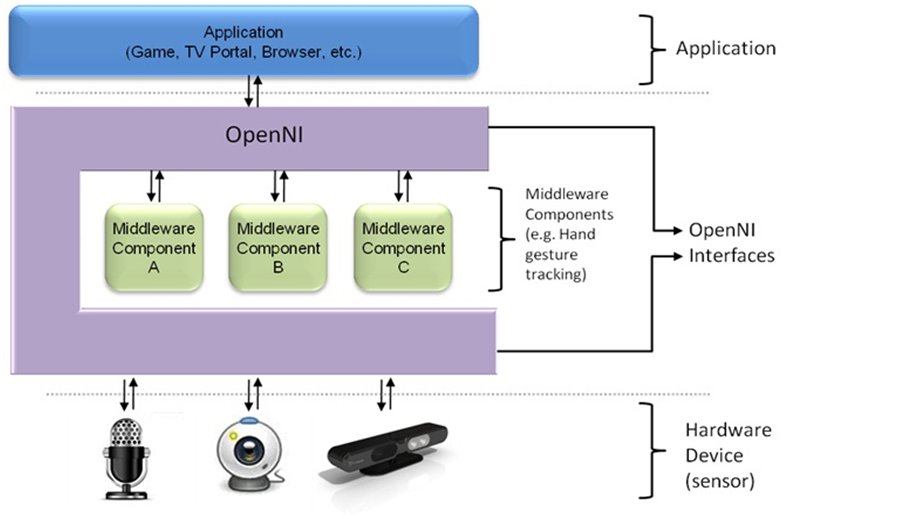
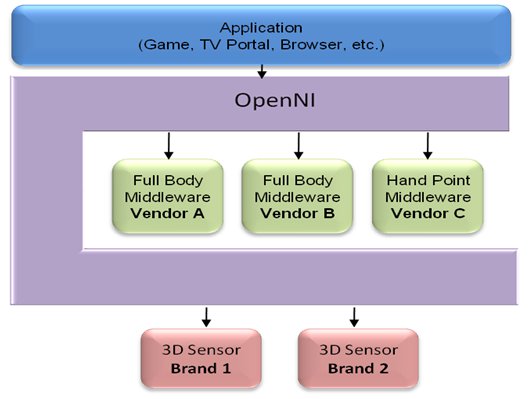
Tyto binární bloby obvykle nestačí pouze nainstalovat. Potřebné mohou být licenční klíče. Klíč k základnímu blobu NITE je veřejně známý 0KOIk2JeIBYClPWVnMoRKn5cdY4=.
Licence lze vypsat příkazem niLicense.
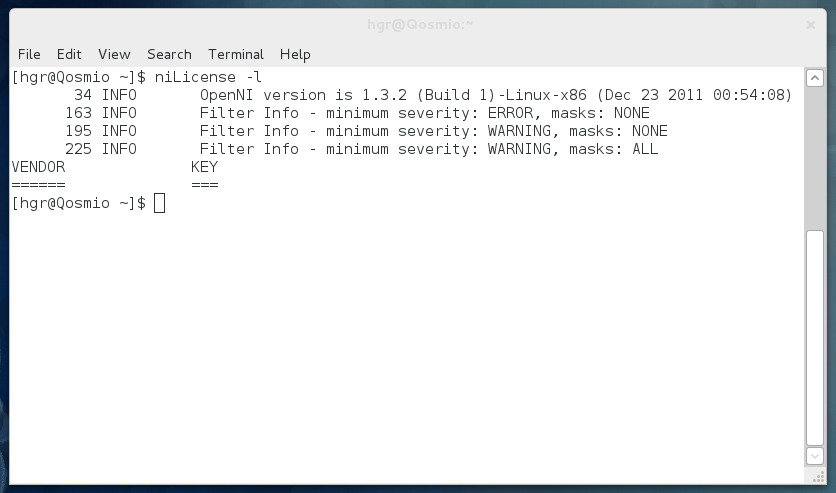
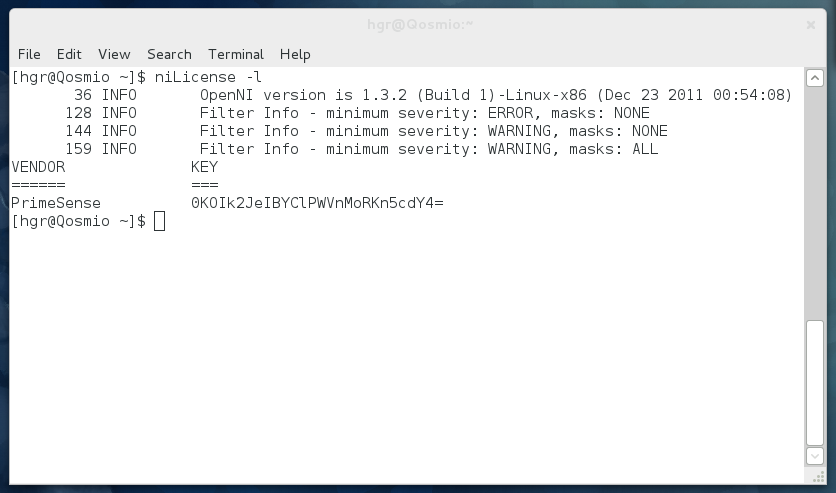
Knihovna OpenNI (společně s NITE) na rozdíl od knihovny libfreenect obsahuje algoritmy pro rozpoznávání polohy těla. Pomocí funkcí v knihovně obsažených lze zjistit, kde se osoba v prostoru před snímačem nachází, lze sledovat její pohyb, lze zjistit, zda osoba předpažila nebo upažila. Ke knihovně je k dispozici dokumentace a diskusní fórum.
Kde knihovnu OpenNI získat a jak ji nainstalovat? Nejjednodušší samozřejmě je, pokud vaše linuxová distribuce balíčky s OpenNI přímo podporuje. Příkladem může být Fedora 16 s devíti balíčky souvisejících s OpenNI.
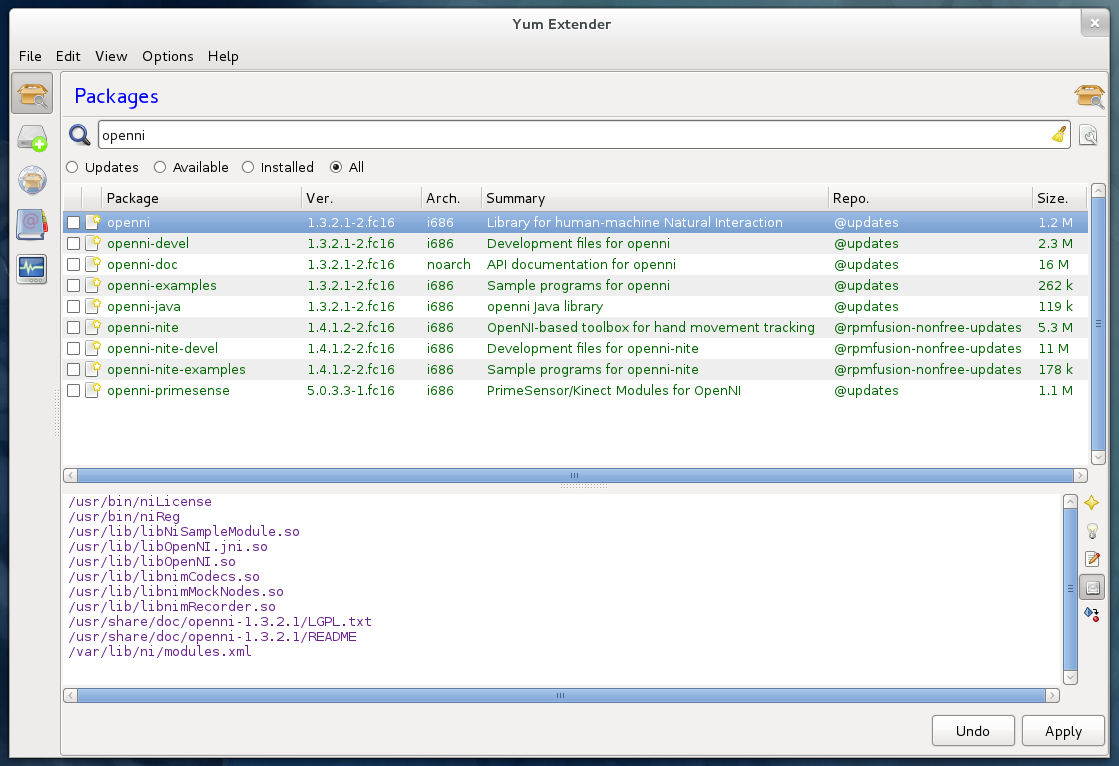
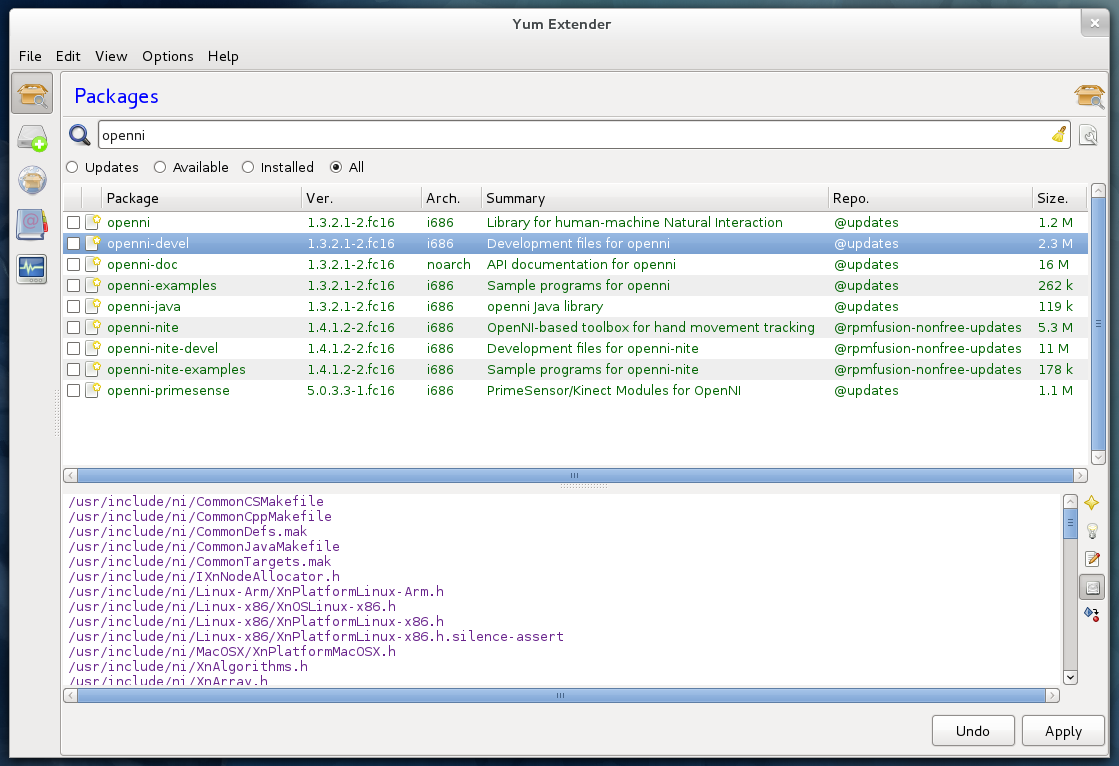
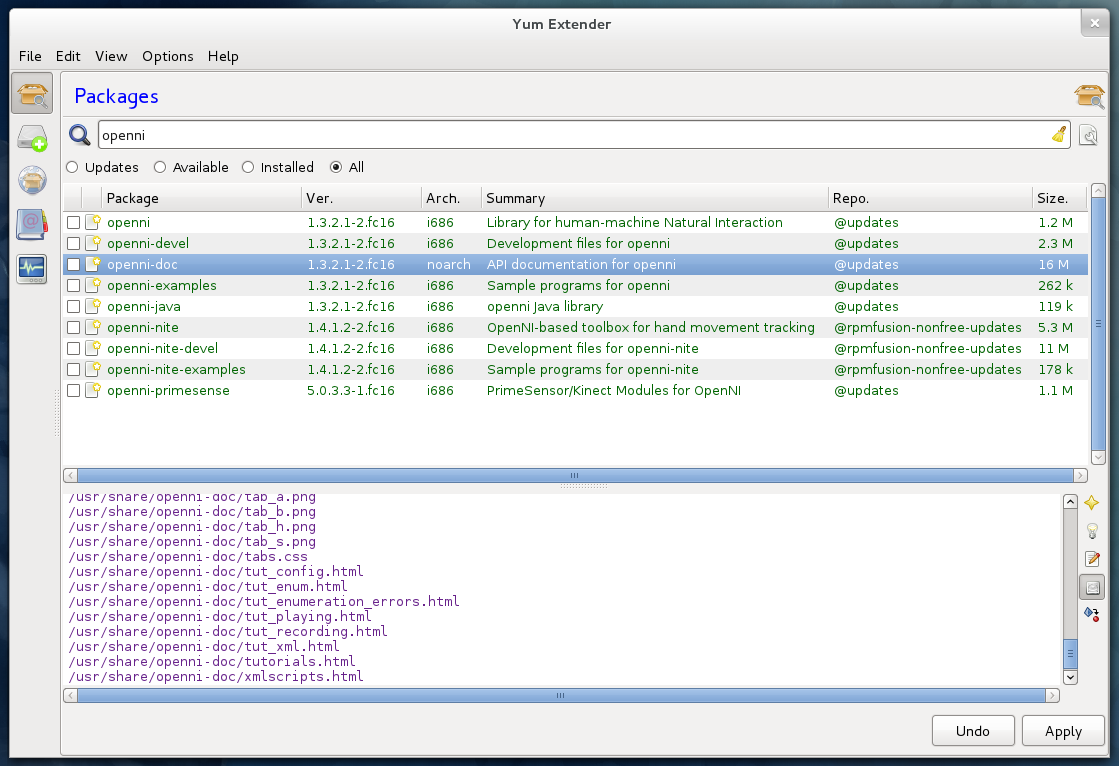
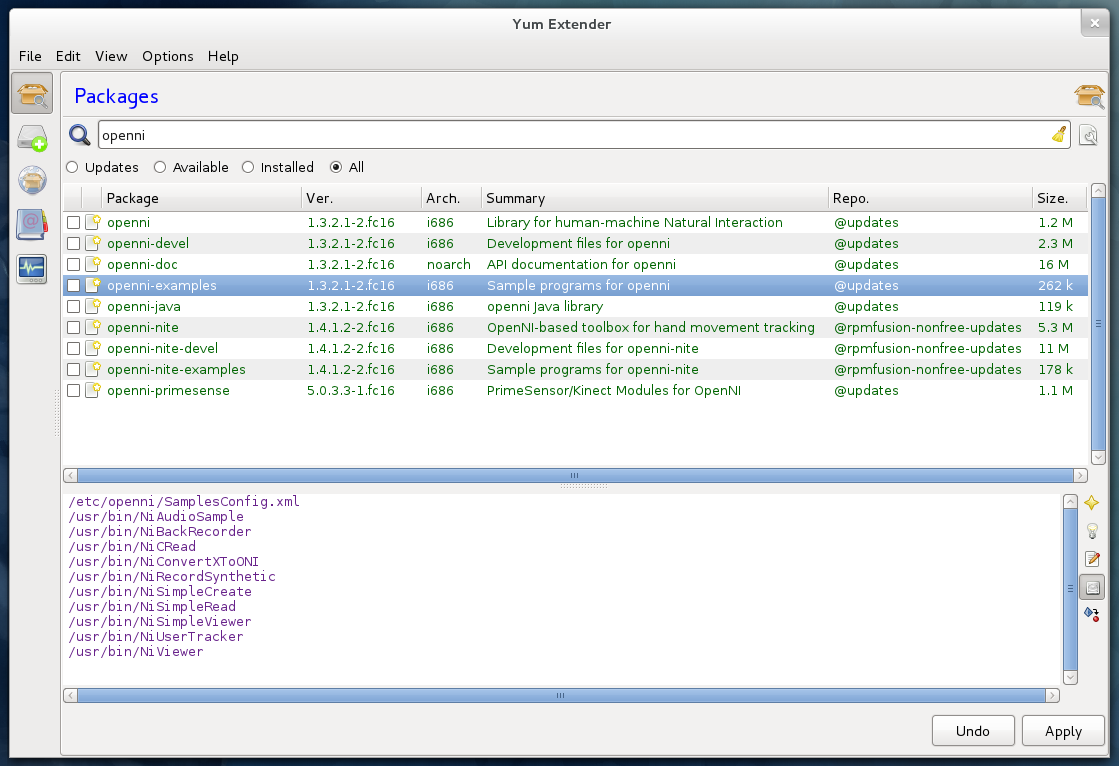
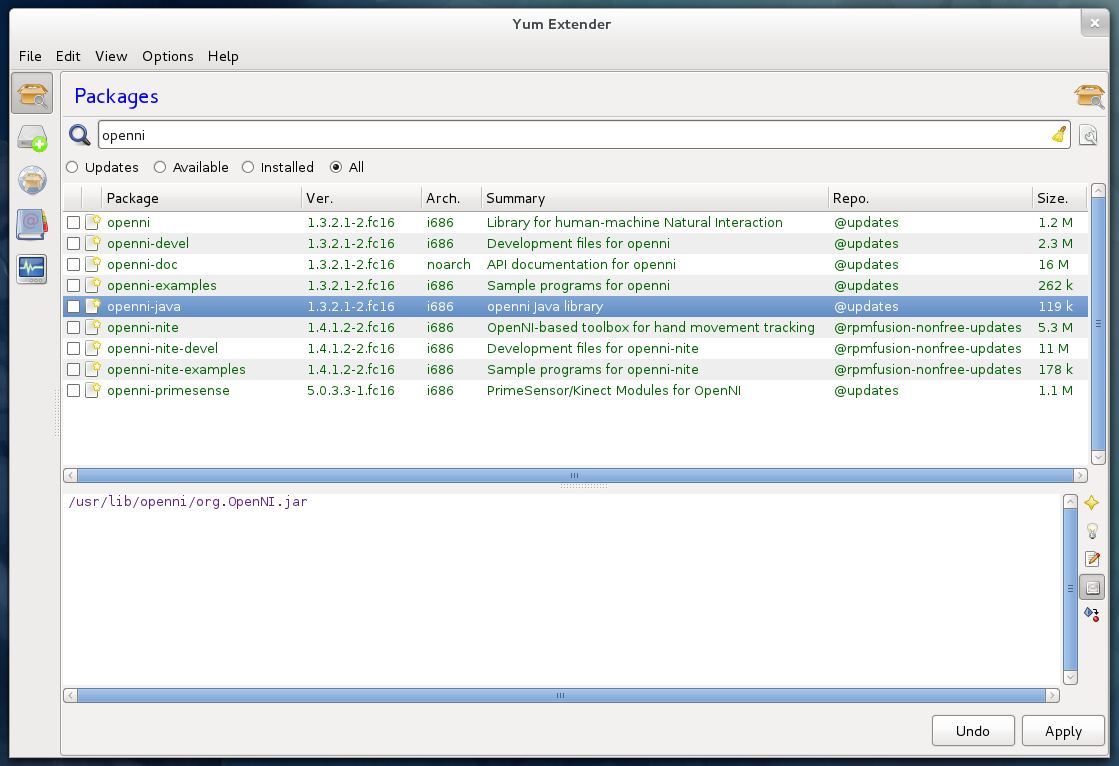
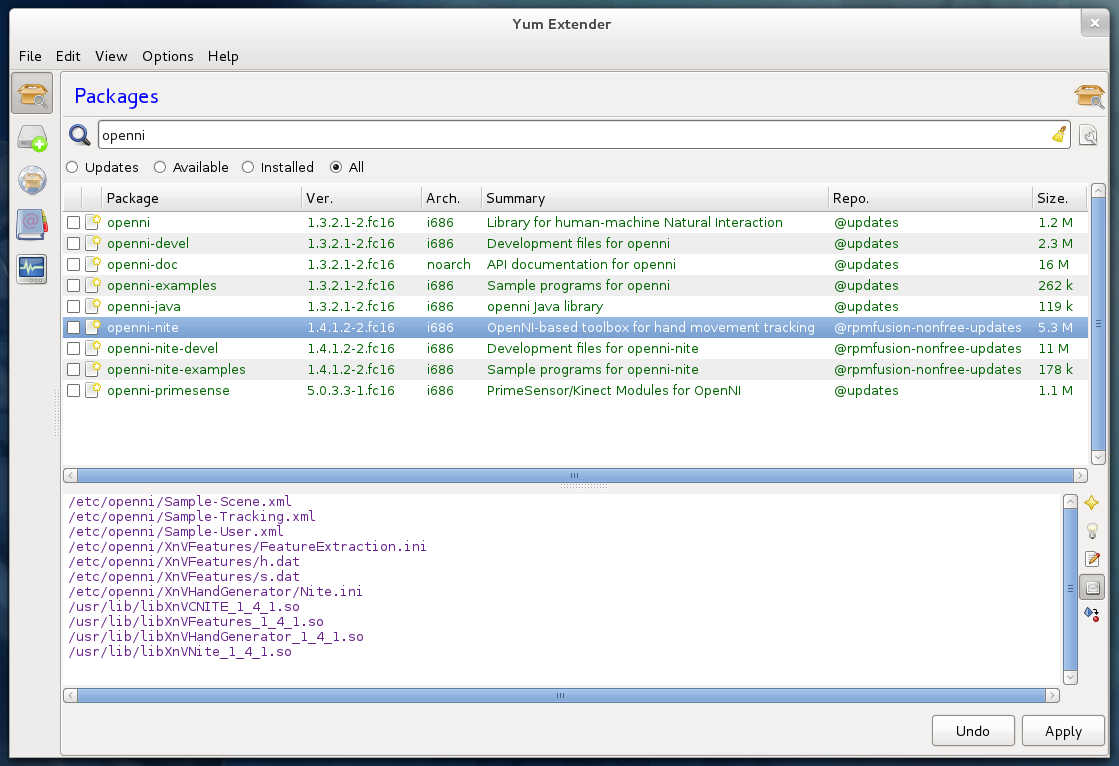
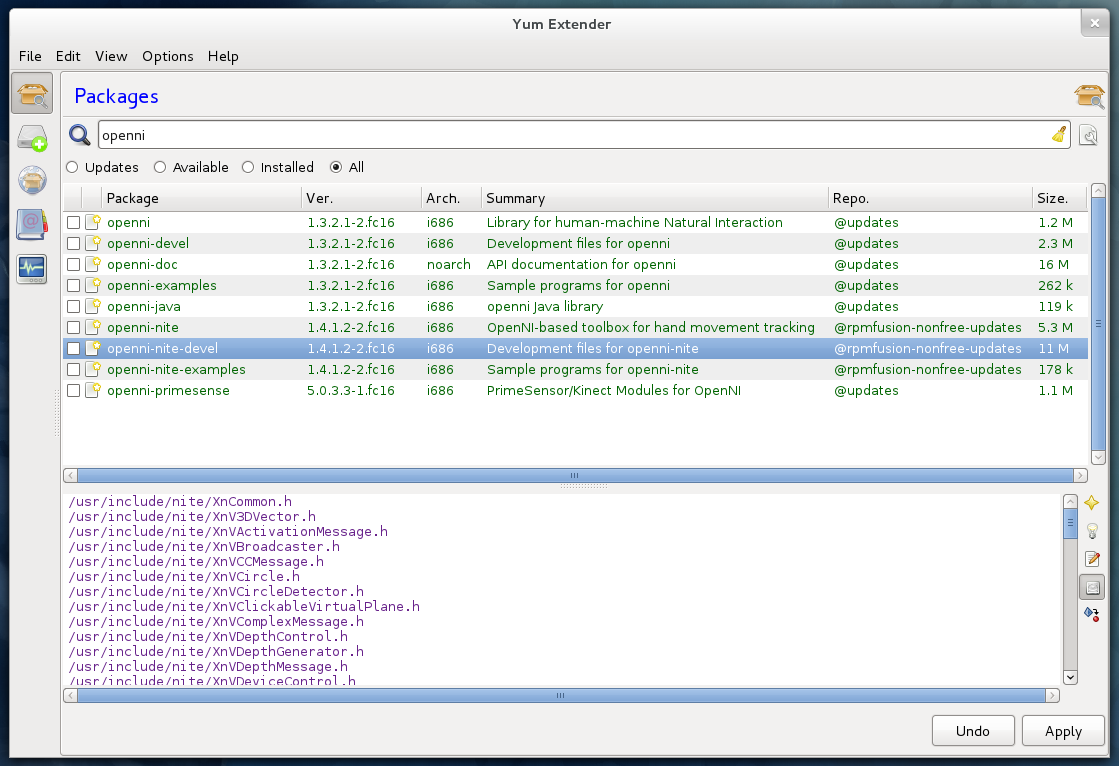
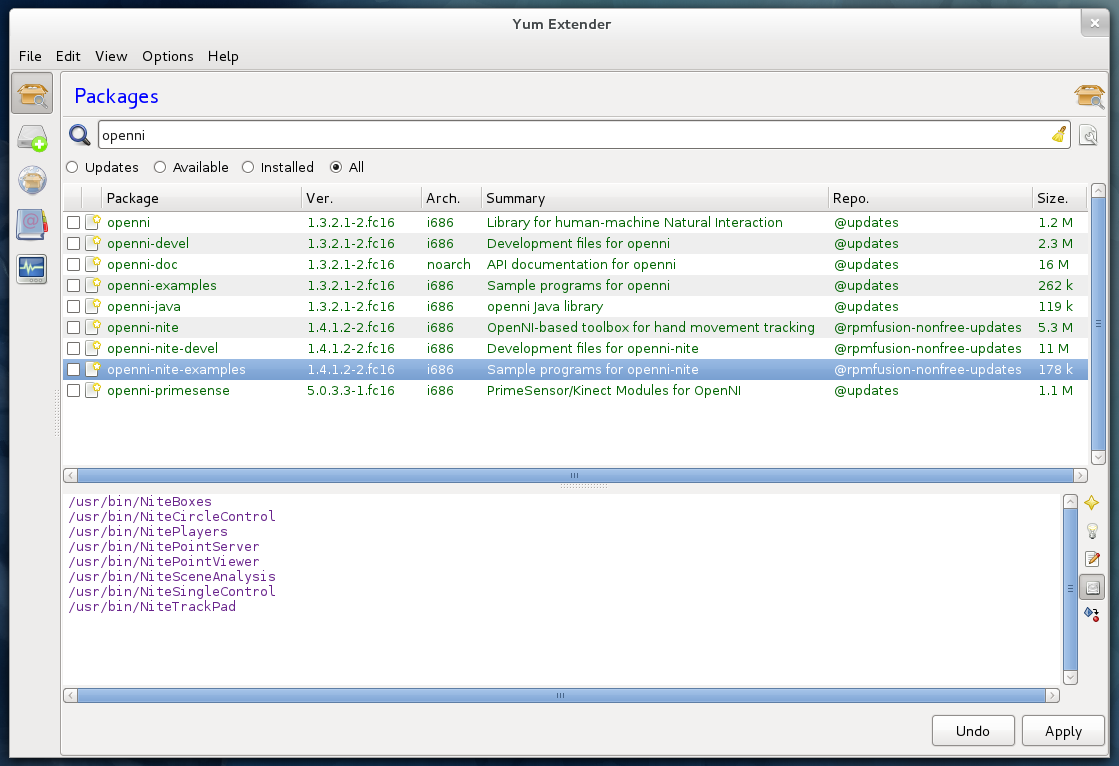
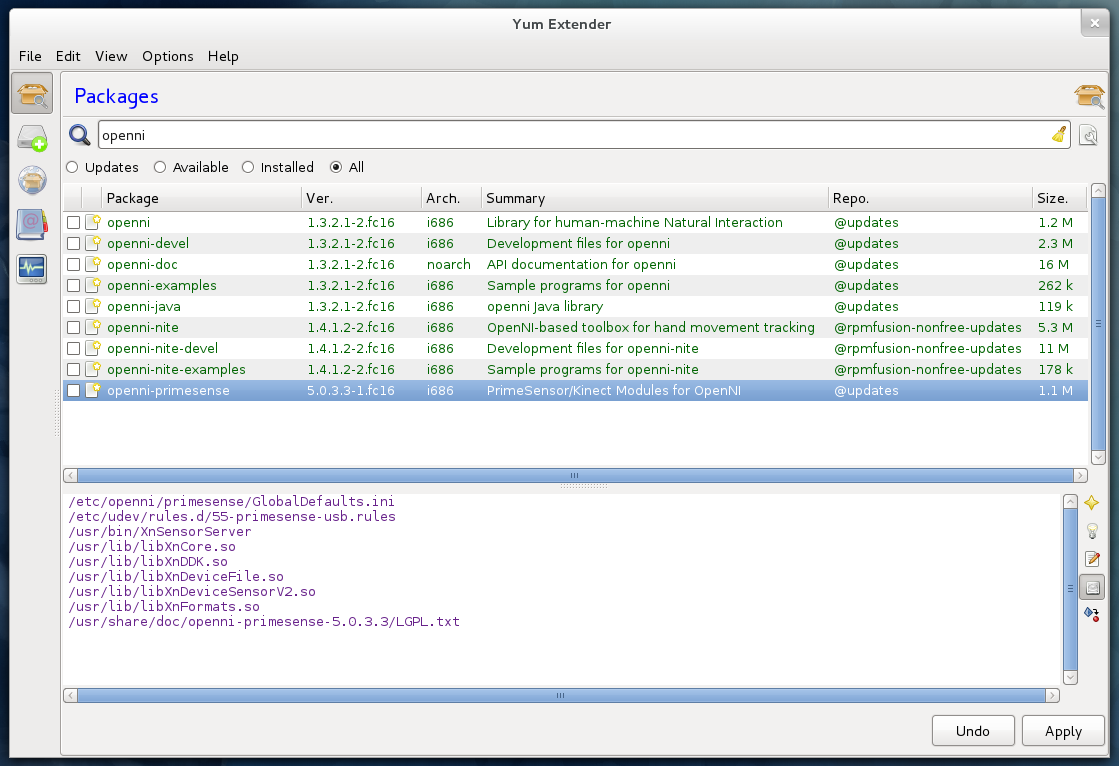
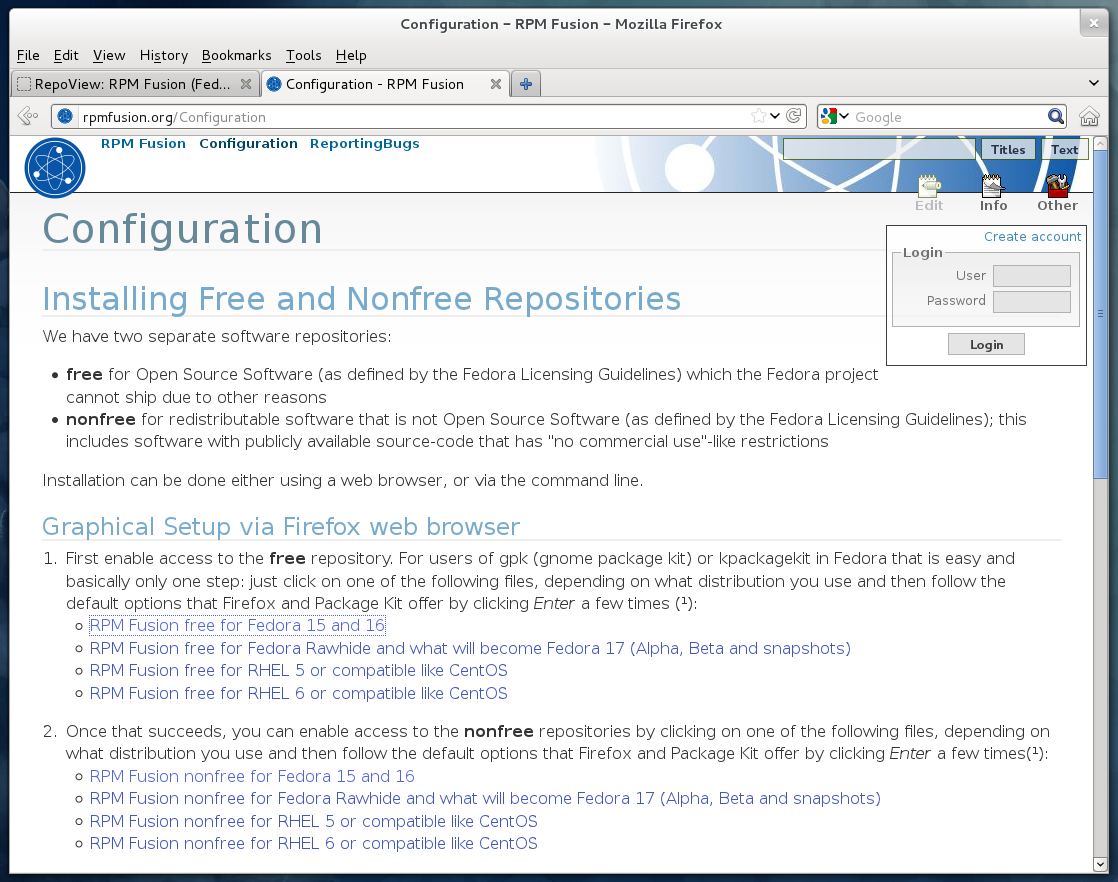
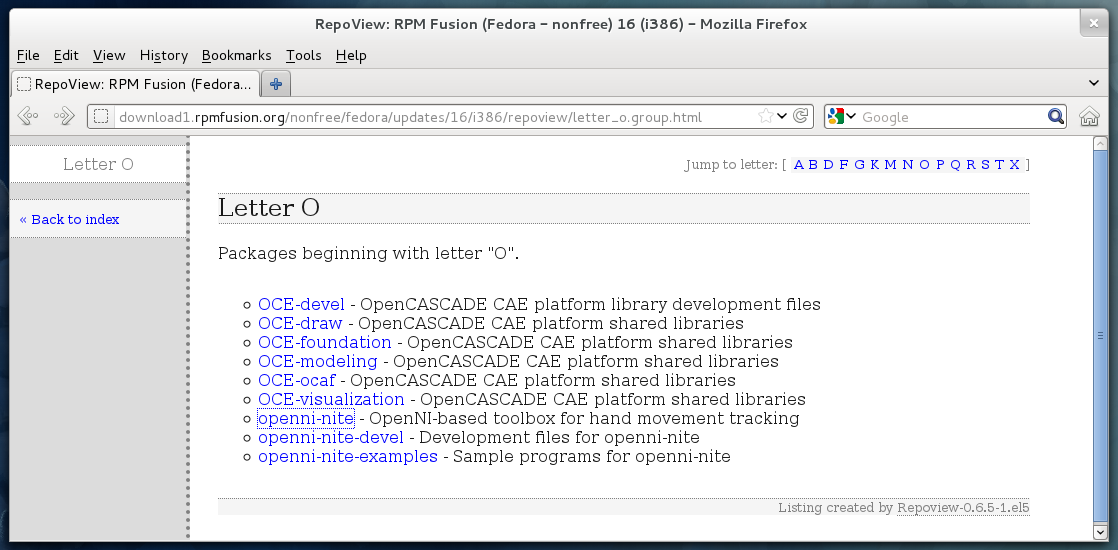
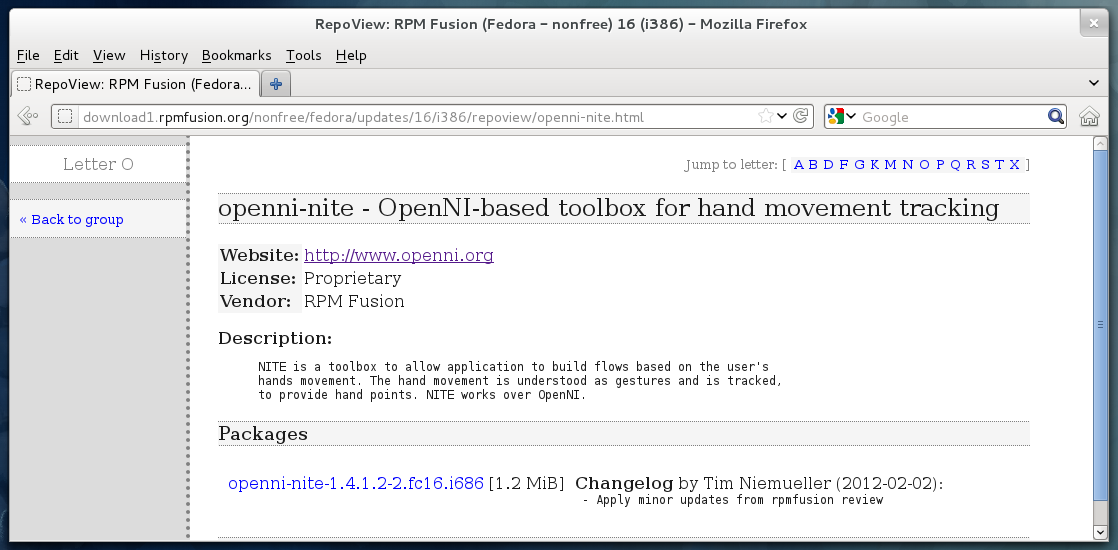
Nesvobodné balíčky openni-nite, openni-nite-devel a openni-nite-examples jsou k dispozici na RPM Fusion.
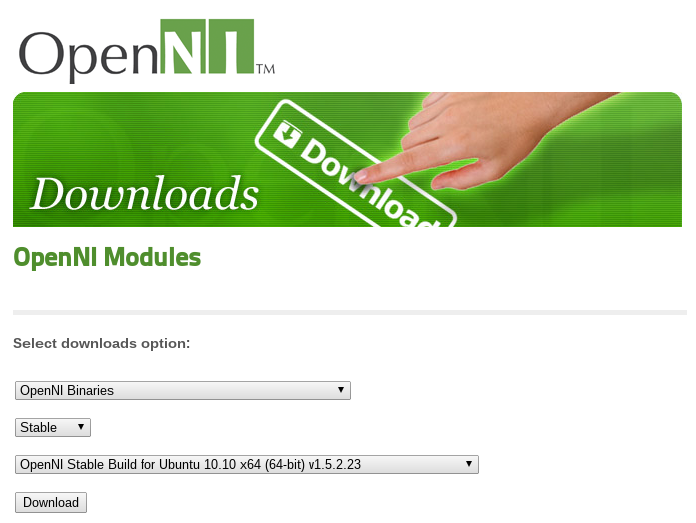
Uživatelé Ubuntu mohou balíčky získat na stránkách OpenNI. Nejsou-li k dispozici balíčky pro vaši oblíbenou distribuci, budete muset sáhnout po zdrojových kódech. Zdrojové kódy knihovny OpenNI (samozřejmě kromě NITE) jsou k dispozici na serveru GitHub (OpenNI, PrimeSense Sensor Module for OpenNI, OpenNI Ogre Integration Sample). Kinect není oficiálním PrimeSense modulem podporován. PrimeSense prosazuje ASUS Xtion. Na oficiální zdrojové kódy je nutné aplikovat záplaty, nebo použít již upravený modul od avin2. V případě problémů s překladem lze nahlédnou k Fedoře (Fedora Project Packages GIT repositories), zda nepomůže některá z jejích záplat. Jak to už u binárních blobů bývá, verze NITE, která je k dispozici na stránkách OpenNI nemusí být kompatibilní s aktuálními zdrojovými kódy na serveru GitHub. Také v případě použití binárních balíčků je nutné, aby byly verze základní knihovny, verze modulu a verze NITE vzájemně kompatibilní.
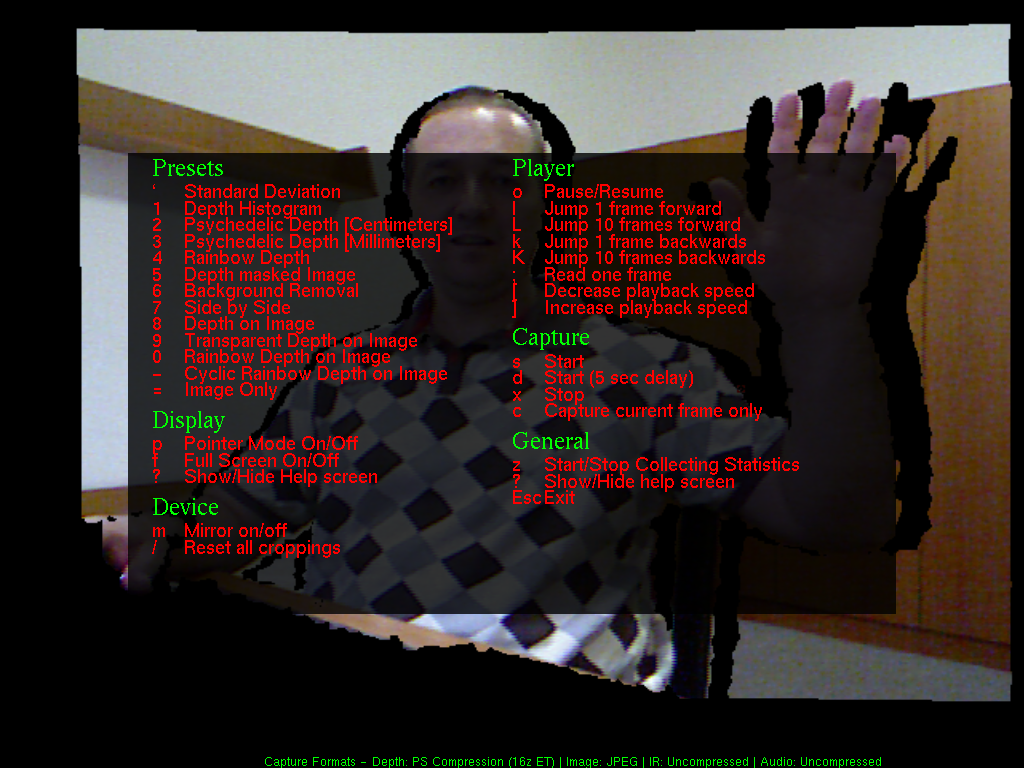
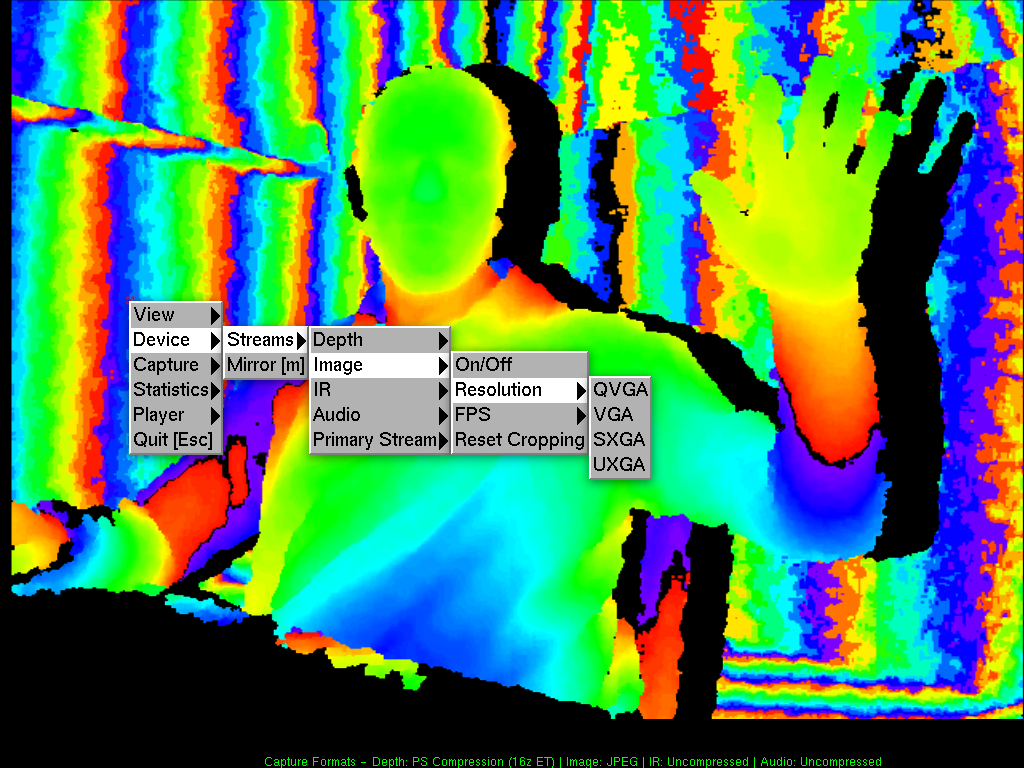
S knihovnou OpenNI jsou dodávány i ukázkové programy. Správnost instalace knihovny lze ověřit pomocí NiViewer. NiViewer, podobně jako glview z knihovny libfreenect, zobrazuje hloubková data získaná z Kinectu. Klávesou „f“ lze přepínat mezi celoobrazovkovým zobrazením a zobrazením v okně. Klávesou „?“ lze zobrazit nápovědu.
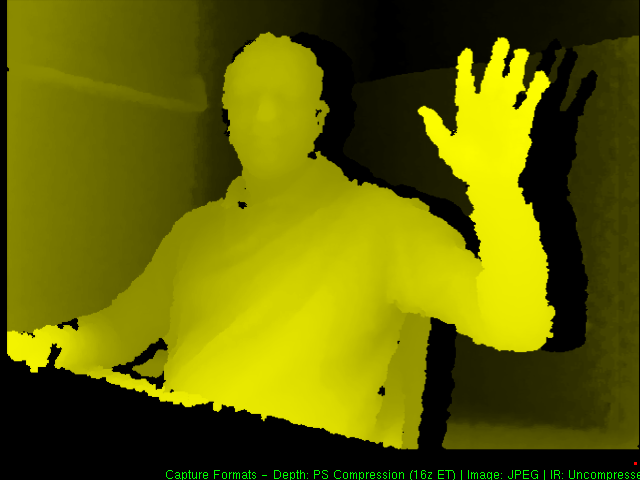
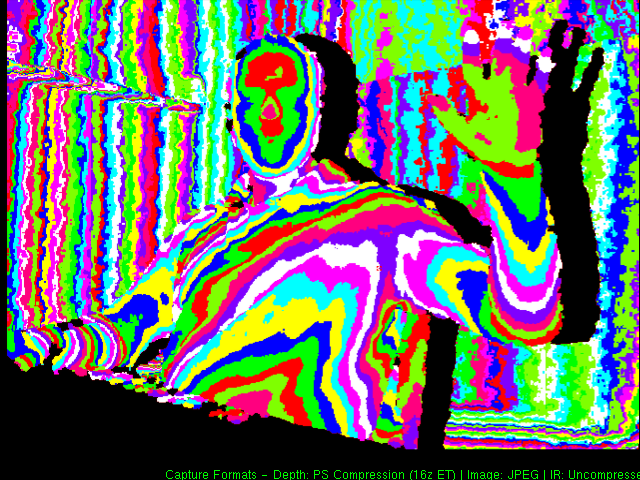
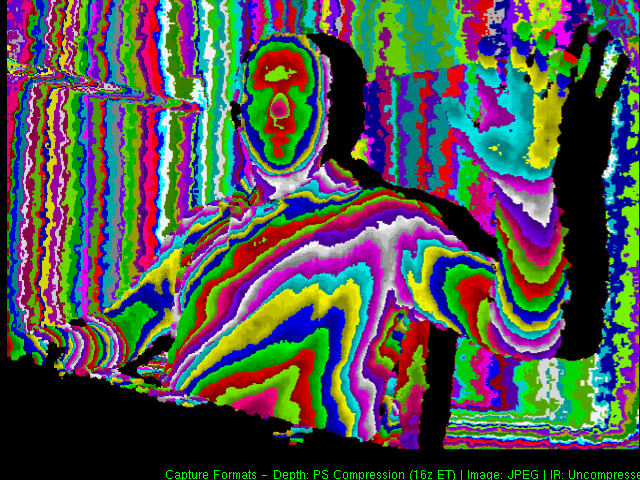
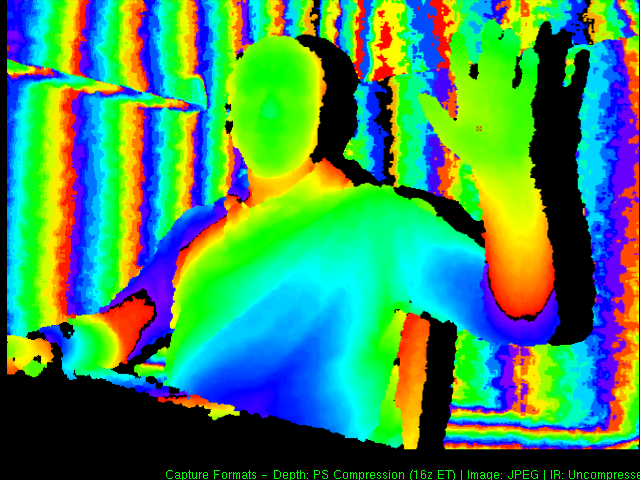
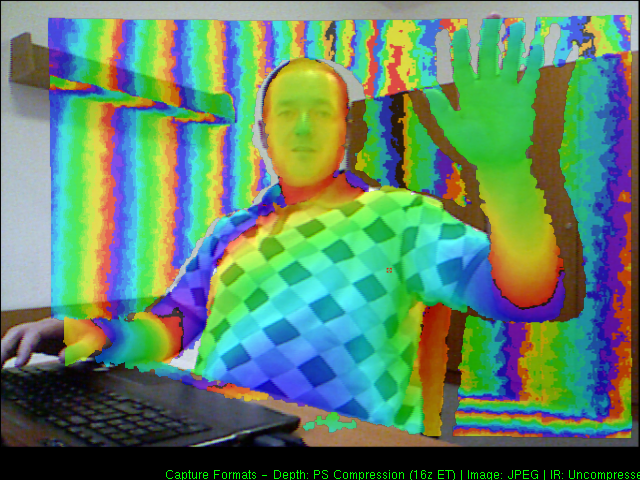
Mezi nabízenými pohledy lze procházet pomocí stisku kláves nebo myší výběrem z menu (dokumentace).
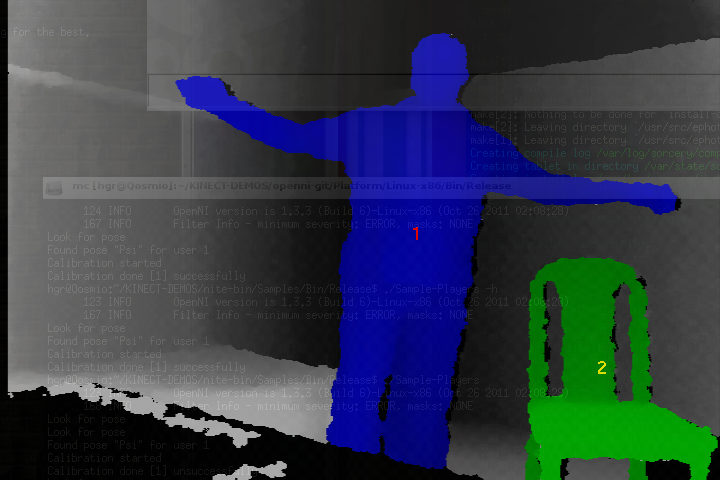
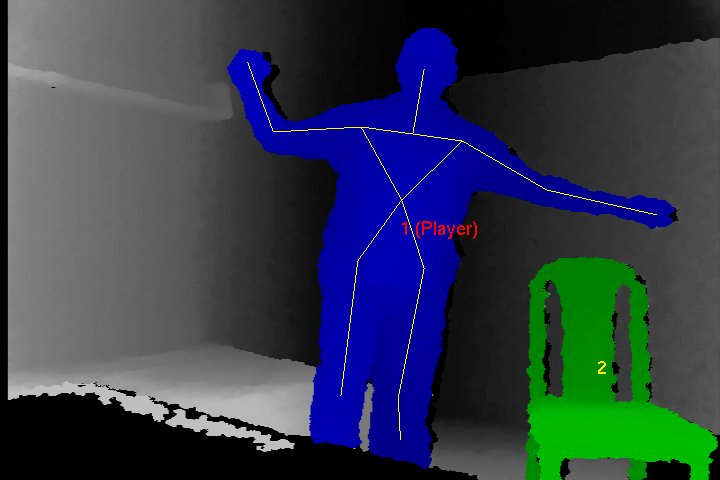
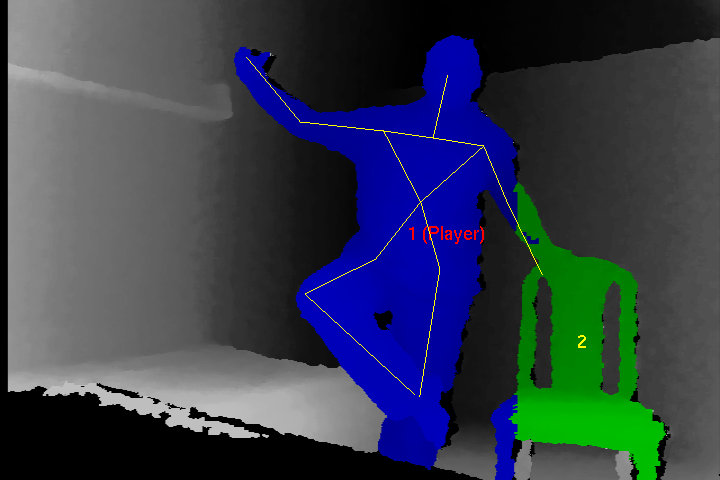
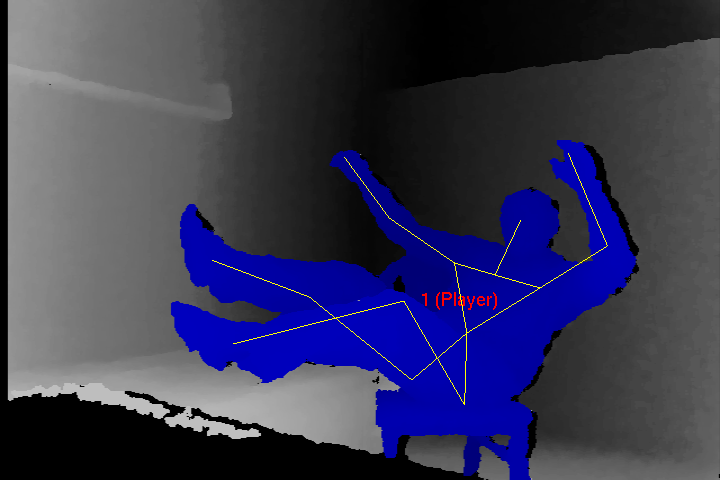
Po instalaci blobu NITE lze vyzkoušet rozpoznávání obrazu. Začít lze aplikací Sample-Players (NitePlayers). Objeví-li se v prostoru před Kinectem osoba (někdy stačí i židle  ), bude detekována a sledována. První osoba bude zobrazena modře, druhá zeleně, třetí žlutě. Aplikace rozezná také polohu těla. Na detekované postavě je zobrazen její zjednodušený model (skeleton, kostra). Má-li aplikace s detekcí problém, je nutné zaujmout postoj PSI (upažení pokrčmo, předloktí vzhůru).
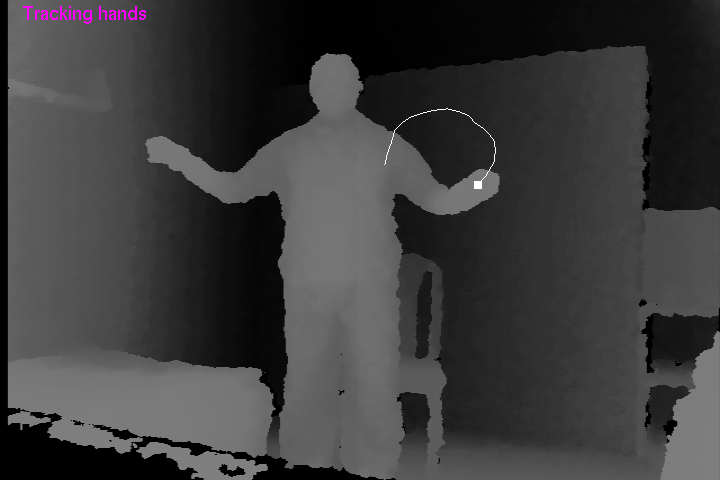
Ukázková aplikace Sample-PointViewer sleduje vaši ruku a kreslí trajektorii jejího pohybu. Standardně sleduje pouze jednu ruku. Po úpravě souboru Nite.ini, tj. po odstranění středníků u AllowMultipleHands=1 a TrackAdditionalHands=1 bude sledovat obě ruce. Aplikace Sample-Boxes a Sample-TrackPad demonstrují ovládání programů (výběr z voleb) pomocí pohybu ruky.
Při testování OpenNI ve Fedoře 16 jsem narazil na následující problém. Ukázkové aplikace nefungovaly. Například po spuštění NiteBoxes jsem dostal pouze „InitFromXml failed: File not found!“. Pomohl příkaz strace. NiteBoxes na Fedoře 16 přistupuje k souboru „../../../Data/Sample-Tracking.xml“. Stačilo tedy soubor /etc/openni/Sample-Tracking.xml zkopírovat do /Data. NitePlayers potřebuje v adresáři /Data soubor Sample-User.xml. NiteSceneAnalysis soubor Sample-Scene.xml.
Příště budou představeny některé z aplikací postavených nad knihovnami libfreenect a OpenNI.
Nástroje: Tisk bez diskuse
Tiskni
Sdílej:


 21.8.2012 22:40
little.owl | skóre: 22
| blog: Messy_Nest
| Brighton/Praha
 22.8.2012 18:56
Bedňa | skóre: 34
| blog: Žumpa
| Horňany
 AbcLinuxu.cz
 ITBiz.cz
 HDmag.cz
 AbcPráce.cz
